Technologie
Roboter können packen – aber wer sagt ihnen wie?
Thomas Goldhofer
·
Mitgründer
·
·
8 Min.

Je intelligenter Roboter werden, desto entscheidender ist das Wissen, auf dem ihr Handeln basiert. Schließlich beruht ein optimales Packmuster nicht nur auf Geometrie, sondern auch auf Produktschutz, Logistikprozessen, Kosten, Ergonomie und den Anforderungen der gesamten Supply Chain.
Warum die Zukunft der automatisierten Verpackungslogistik nicht nur von smarteren Robotern, sondern von besseren Verpackungsdaten abhängt
Roboter lernen derzeit in beeindruckendem Tempo, mit der physischen Welt zu interagieren. Sie greifen ungeordnet bereitgestellte Bauteile, erkennen Objekte über Kamerasysteme, beladen Kisten, stapeln Palettenlagen und optimieren ihre Bewegungen autonom. Neue KI-basierte Systeme und humanoide Roboter versprechen, in Zukunft noch flexibler dort eingesetzt zu werden, wo heute noch Menschen Teile aufnehmen, sortieren, bereitstellen, verpacken oder auspacken.
Damit scheint eine der großen Hürden der automatisierten Logistik zunehmend zu fallen:
Der Roboter kann verpacken.
Doch direkt dahinter verbirgt sich eine zweite, weitaus fundamentalere Frage:
Woher weiß der Roboter eigentlich, wie ein konkretes Bauteil verpackt werden soll?
Diese Frage erscheint auf den ersten Blick trivial. Tatsächlich berührt sie eine der entscheidenden Schnittstellen zwischen Produktentwicklung, Verpackungsplanung, Logistik, der Unternehmens-IT und der entstehenden Welt der Physical AI.
Denn ein Roboter kann zwar lernen, wie er ein Teil greift.
Er kann jedoch nicht allein aus der Geometrie des Teils ableiten, welches Verpackungskonzept ein Unternehmen für dieses Teil freigegeben hat – und warum.
Ein perfekt gepackter Behälter kann dennoch die falsche Lösung sein
Stellen wir uns einen Roboter vor, der die Aufgabe hat, 24 Bauteile in einen Ladungsträger zu verpacken.
Er kennt die Geometrie des Bauteils und des Behälters. Eine Optimierungsrechnung ermittelt eine Anordnung mit einem sehr hohen Füllgrad. Die Teile lassen sich kollisionsfrei greifen, die Kollisionsprüfung verläuft erfolgreich, die Taktzeit ist gut.
Aus Sicht des Roboters ist das Ergebnis hervorragend.
Beim Kunden entsteht jedoch ein Problem: Dort müssen die Bauteile nacheinander entnommen und ohne weitere Drehung direkt in eine Maschine eingelegt werden. In der vom Roboter gewählten Packkonfiguration liegen sie dafür jedoch falsch herum.
Was lokal optimal war, führt im Folgeprozess zu zusätzlichen Bewegungen, längeren Taktzeiten oder verhindert gar die automatisierte Entnahme im nächsten Prozessschritt.
Das lokale Optimum ist nicht automatisch das Optimum für die Supply Chain.
Genau hier liegt eine zentrale Herausforderung der industriellen Verpackungsplanung.
Ein maximaler Füllgrad mag beispielsweise wirtschaftlich erscheinen, treibt aber gleichzeitig das Gesamtgewicht eines Behälters über ein ergonomisch zulässiges Maß hinaus.
Ein anderer Behälter wäre geometrisch vielleicht besser geeignet, ist aber nicht Teil des bestehenden Mehrwegsystems des Kunden.
Ein individuell konstruiertes Gefach erhöht zwar den Produktschutz, steigert aber Materialeinsatz, Kosten und Packaufwand.
Eine andere Ausrichtung reduziert den benötigten Bauraum, erschwert aber die Entnahme am Montageband.
Verpackungsplanung ist daher weitaus mehr als eine geometrische Frage des Typs:
Wie bekommen wir möglichst viele Teile in einen Behälter?
Die relevante Frage lautet:
Welche Verpackung funktioniert im Gesamtprozess am besten?
Industrielle Verpackung ist eine kollaborative Engineering-Entscheidung
Eine industrielle Verpackung erfüllt gleichzeitig die Anforderungen unterschiedlichster Stakeholder.
Die Produktentwicklung kennt die Geometrie, die Oberfläche und die technischen Empfindlichkeiten des Bauteils.
Die Verpackungsplanung berücksichtigt Packstoffe, Schutzkonzepte und Packdichte.
Die Produktion benötigt ein passendes Bereitstellungssystem.
Die Logistik bewertet Transportwege, Gewichte, Lagerung und Auslastung.
Der Einkauf achtet auf die Kosten.
Die Qualität stellt Anforderungen an Produktschutz und Prozesssicherheit.
Die Arbeitssicherheit berücksichtigt manuelle Handhabung und ergonomische Grenzwerte.
Der Kunde wiederum hat eigene Vorgaben bezüglich der Behälter, der Entnahme, Bereitstellung, Rückführung oder Automatisierung.
Hinzu kommen regulatorische Vorgaben. Die europäische Packaging and Packaging Waste Regulation (PPWR) erhöht schrittweise die Anforderungen unter anderem an Verpackungsminimierung, Leerraumvermeidung, Wiederverwendung und Dokumentation. Welche Pflichten konkret gelten, muss anhand der Verpackungsart, ihrer Rolle und des Prozesses bewertet werden.
Das Verpackungskonzept entsteht daher nicht aus einer einzelnen mathematischen Zielfunktion.
Es entsteht durch das Abwägen verschiedener Anforderungen und das bewusste Lösen von Zielkonflikten.
Am Ende dieses Prozesses steht im Idealfall nicht nur eine Verpackungsskizze oder ein PDF.
Es steht eine abgestimmte und freigegebene Entscheidung:
Dieses Verpackungskonzept gilt für dieses Bauteil, in diesem Revisionsstand, für diesen Lieferweg und unter diesen Rahmenbedingungen.
Und genau diese Information benötigt später auch ein Roboter, um Teile effizient zu verpacken.
Je smarter der Roboter wird, desto wichtiger wird das richtige Ziel
Die Fortschritte im Bereich der Physical AI verändern hierbei die Arbeitsteilung.
Klassische Industrieroboter benötigen detailliert vorprogrammierte Bewegungsabläufe. Moderne Systeme sind zunehmend in der Lage, selbstständig einen geeigneten Greifpunkt zu finden, ihren Weg zu planen, auf Abweichungen zu reagieren und unterschiedliche Objekte zu handhaben.
Langfristig ist es daher womöglich gar nicht mehr notwendig, einem Roboter für jeden Einzelfall vorzugeben, wie er ein Bauteil greifen soll.
Er kann dies zunehmend selbst entscheiden – so wie ein Mensch auch.
Was er jedoch weiterhin benötigt, ist ein klar definierter Soll-Zustand.
Zum Beispiel:
Welcher Behälter ist vorgesehen?
Wie viele Teile gehören hinein?
In welcher Orientierung müssen sie abgelegt werden?
Welche Oberflächen dürfen belastet oder berührt werden?
Welche Abstände müssen eingehalten werden?
Wird eine Zwischenlage benötigt?
Sind zusätzliche Sicherungen erforderlich?
Welche Reihenfolge ist beim Packen oder Entnehmen relevant?
Welche Abweichungen sind zulässig?
Wie schwer darf der Behälter werden?
Welche Verpackungsvariante ist aktuell freigegeben?
Damit verändert sich die Rolle der Verpackungsplanung.
Sie programmiert nicht den Roboter.
Sie definiert das Verpackungsziel (Packaging Intent) so präzise wie möglich – also das fachlich abgestimmte und freigegebene Sollergebnis, das ein Roboter dann autonom umsetzen kann.
Man könnte es auch einfacher ausdrücken:
Das Packaging Engineering definiert das „Was“ Doing.
Die Physical AI optimiert zunehmend das „Wie“.
Die eigentliche Herausforderung ist daher ein Informationsproblem
Nehmen wir an, in Zukunft steht ein humanoider Roboter am Wareneingang eines Automobilwerks.
Vor ihm liegt ein Bauteil.
Die Kamera erkennt die Form. Vielleicht kann das System sogar mit hoher Sicherheit bestimmen, um welchen Artikel es sich handelt.
Doch reicht das aus?
Zwei Bauteilrevisionen können optisch nahezu identisch sein und dennoch unterschiedliche Anforderungen an Verpackung oder Handhabung haben.
Eine noch so perfekte optische Erkennung kann nicht zuverlässig die Frage beantworten, welche Verpackung für diesen spezifischen Lieferweg oder Prozess freigegeben wurde.
Deshalb werden eindeutige Identifikatoren weiterhin eine wichtige Rolle spielen: Sachnummern, DataMatrix-Codes, QR-Codes, RFID, Seriennummern oder standardisierte Logistik-IDs.
Der Code selbst muss nicht die komplette Verpackungsanleitung enthalten.
Er muss vor allem eine eindeutige Antwort liefern auf:
Um welches Objekt handelt es sich hier genau?
Die zweite Frage kann dann ein übergeordnetes System beantworten:
Welche Verpackungsvorschrift gilt für dieses Objekt in diesem Kontext?
Daraus entsteht eine einfache, aber wirkungsvolle Logik:
Identifizieren → Kontext bestimmen → Freigegebenes Packrezept abrufen → Ausführen
Genau an dieser Stelle wachsen klassische Enterprise-IT und Physical AI zusammen.
Vom digitalen Bauteil zum physischen Verpackungsprozess: So könnte der Datenfluss der Zukunft aussehen
Ein durchgängiger Datenfluss für die automatisierte Verpackungslogistik beginnt nicht erst beim Roboter, sondern wesentlich früher: beim Engineering und der Entwicklung des Verpackungskonzepts.
1. Produkt- und Verpackungswissen entsteht im Engineering
Bereits während der Produktentwicklung liegen wesentliche Informationen wie CAD-Geometrien, Bauteilmaße und technische Eigenschaften vor, die für die spätere Verpackungsplanung relevant sind. Diese Informationen werden durch Anforderungen an den Produktschutz, zulässige Bauteilorientierungen, empfindliche Oberflächen, Gewichte, Stapelbarkeit, ergonomische Handhabungsgrenzwerte, verfügbare Ladungsträger, Kundenvorgaben und logistische Rahmenbedingungen ergänzt.
Dadurch lässt sich die Verpackung bereits zu einem Zeitpunkt planen, an dem ein physisches Bauteil eventuell noch gar nicht existiert oder gedruckte Erstprototypen noch nicht in ausreichender Menge zur Verfügung stehen, um reale Packversuche unter Produktionsbedingungen durchzuführen.
Digitale Packversuche verlagern einen wesentlichen Teil der Verpackungsplanung von der späteren Erprobung in die frühe Phase der Produktentstehung. Sobald CAD-Daten vorliegen, können verschiedene Verpackungskonzepte virtuell entwickelt, getestet und systematisch miteinander verglichen werden.
2. Anforderungen führen zu einer ausgewogenen Verpackungsentscheidung
Entscheidend ist, nicht einfach nur die geometrisch dichteste Packanordnung zu wählen. Vielmehr müssen diverse Zielparameter berücksichtigt und gegeneinander abgewogen werden – darunter Packdichte, Produktschutz, Ergonomie, Verpackungs- und Transportkosten, Transportkapazitätsauslastung, Lageranforderungen, Wiederverwendbarkeit, Handling, Prozessanforderungen, Nachhaltigkeitsziele und rechtliche Rahmenbedingungen.
Die beteiligten Stakeholder – wie Lieferanten, interne Fachabteilungen, Kunden, Verpackungsentwickler und Logistikdienstleister – bewerten gemeinsam die Optionen und geben das ausgewählte Verpackungskonzept frei. Daraus entsteht eine verbindliche Soll-Vorgabe für die weitere Umsetzung.
3. Die Entscheidung wird maschinenlesbar
Für eine automatisierte Supply Chain reicht es langfristig nicht aus, das Ergebnis ausschließlich als PDF oder Bild abzuspeichern.
Das Konzept sollte daher in eine strukturierte, digitale Packvorschrift überführt werden.
Eine solche Packvorschrift kann unter anderem enthalten:
Artikel und Revision
Gültige Lieferbeziehung
Behälter und Packhilfsmittel
Füllmenge
Soll-Positionen und -Orientierungen im dreidimensionalen Raum
Zulässige Toleranzen
Schutz- und Handlingvorgaben
Packreihenfolge
Prüfkriterien
Freigabestatus
Versionsnummer
Gültigkeitszeitraum
Damit wird Verpackungswissen erstmals eindeutig und maschinell von einem Softwaresystem an ein anderes übertragbar.
4. ERP oder WMS stellen den geschäftlichen Kontext her
ERP- und Lagerverwaltungssysteme bleiben die Dreh- und Angelpunkte des operativen Prozesses.
Sie kennen den Auftrag, den Artikel, die Menge, den Versandweg, den Zielort, die Bestände und den Status.
Sie müssen jedoch nicht selbst berechnen, welches Verpackungskonzept technisch und logistisch optimal ist.
Ihre Aufgabe ist es vielmehr, den konkreten Auftrag mit der zuvor freigegebenen Verpackungsspezifikation zu verknüpfen.
Aus:
„Verpacke Artikel A, Menge 24, für Kunde B“
wird:
„Führe für diesen Auftrag die Packvorschrift PR-4711, Revision 3, aus.“
5. Ein Orchestration Layer übersetzt die Packvorschrift in Roboteraktionen
Die Packvorschrift selbst ist noch kein Bewegungsprogramm.
Eine Robotik- oder Orchestrierungsplattform muss daher ermitteln, wie die vorgegebene Soll-Vorgabe mit der konkret genutzten Anlage umgesetzt werden kann.
Der Roboter kennt beispielsweise:
seinen verfügbaren Greifer,
seine Traglast,
seinen Arbeitsraum,
seine Sensorik,
mögliche Greifpunkte,
Kollisionszonen und
seine eigenen Fähigkeiten.
Die Verpackungsplanung gibt also nicht zwingend vor, welche Gelenkwinkel der Roboter nutzen soll.
Sie gibt das gewünschte Ergebnis und die einzuhaltenden Grenzen vor.
Innerhalb dieses zulässigen Lösungsraums entscheidet der Roboter über die physische Umsetzung.
6. Die reale Ausführung liefert Feedback
Der Prozess endet nicht mit der Ausführung.
Der Roboter kann erfassen, ob das Bauteil korrekt identifiziert wurde, ob die geplante Packposition erreichbar war, wie lange der Vorgang gedauert hat und ob Abweichungen aufgetreten sind.
Daraus entsteht ein wertvoller Rückkanal.
War eine bestimmte Position systematisch schwer erreichbar?
Musste der Roboter mehrfach nachgreifen?
Kommt es zu Beschädigungen?
Ist eine andere Packreihenfolge schneller?
Weicht die reale Packzeit vom Plan ab?
Diese Informationen können zurück in das Packaging Engineering, die Qualitätskontrolle, die Logistik und die Unternehmens-IT fließen.
Aus einer statischen Packvorschrift entwickelt sich so langfristig ein digitaler Regelkreis:
Planen → Freigeben → Ausführen → Verifizieren → Verbessern
Standards lösen bereits Teile des Problems – aber noch nicht die Verpackungsentscheidung
Für viele Ebenen dieser Architektur existieren bereits wichtige Standards und Technologien.
OPC UA schafft Informationsmodelle für die vertikale Integration von Produktions- und Robotersystemen.
PackML standardisiert Zustände, Betriebsarten und Maschineninformationen.
GS1-Standards ermöglichen die eindeutige Identifikation von Logistikeinheiten und mit EPCIS den Austausch von Ereignisdaten entlang der Lieferkette.
ERP- und WMS-Systeme verwalten Aufträge, Artikelstammdaten, Bestände und Prozessstatus.
Diese Bausteine sind essenziell.
Sie beantworten jedoch nicht die zwei zentralen Fragen:
Wie soll ein bestehendes ERP- oder WMS-System dem Roboter mitteilen, wie Bauteile im dreidimensionalen Raum korrekt zueinander verpackt werden müssen?
„Packe 10 Stück pro Lage und nutze eine Lage Luftpolsterfolie zwischen den Lagen“ mag für manche Packaufträge reichen, für viele jedoch nicht.
Welches Verpackungskonzept wurde mit allen Stakeholdern abgestimmt und freigegeben?
Genau diese semantische Lücke muss geschlossen werden, wenn Roboter in Zukunft nicht nur einzelne Bewegungen automatisieren, sondern Teil einer durchgängig digitalen Supply Chain werden sollen – und zwar einer solchen, die für alle Beteiligten gleichermaßen effizient ist.
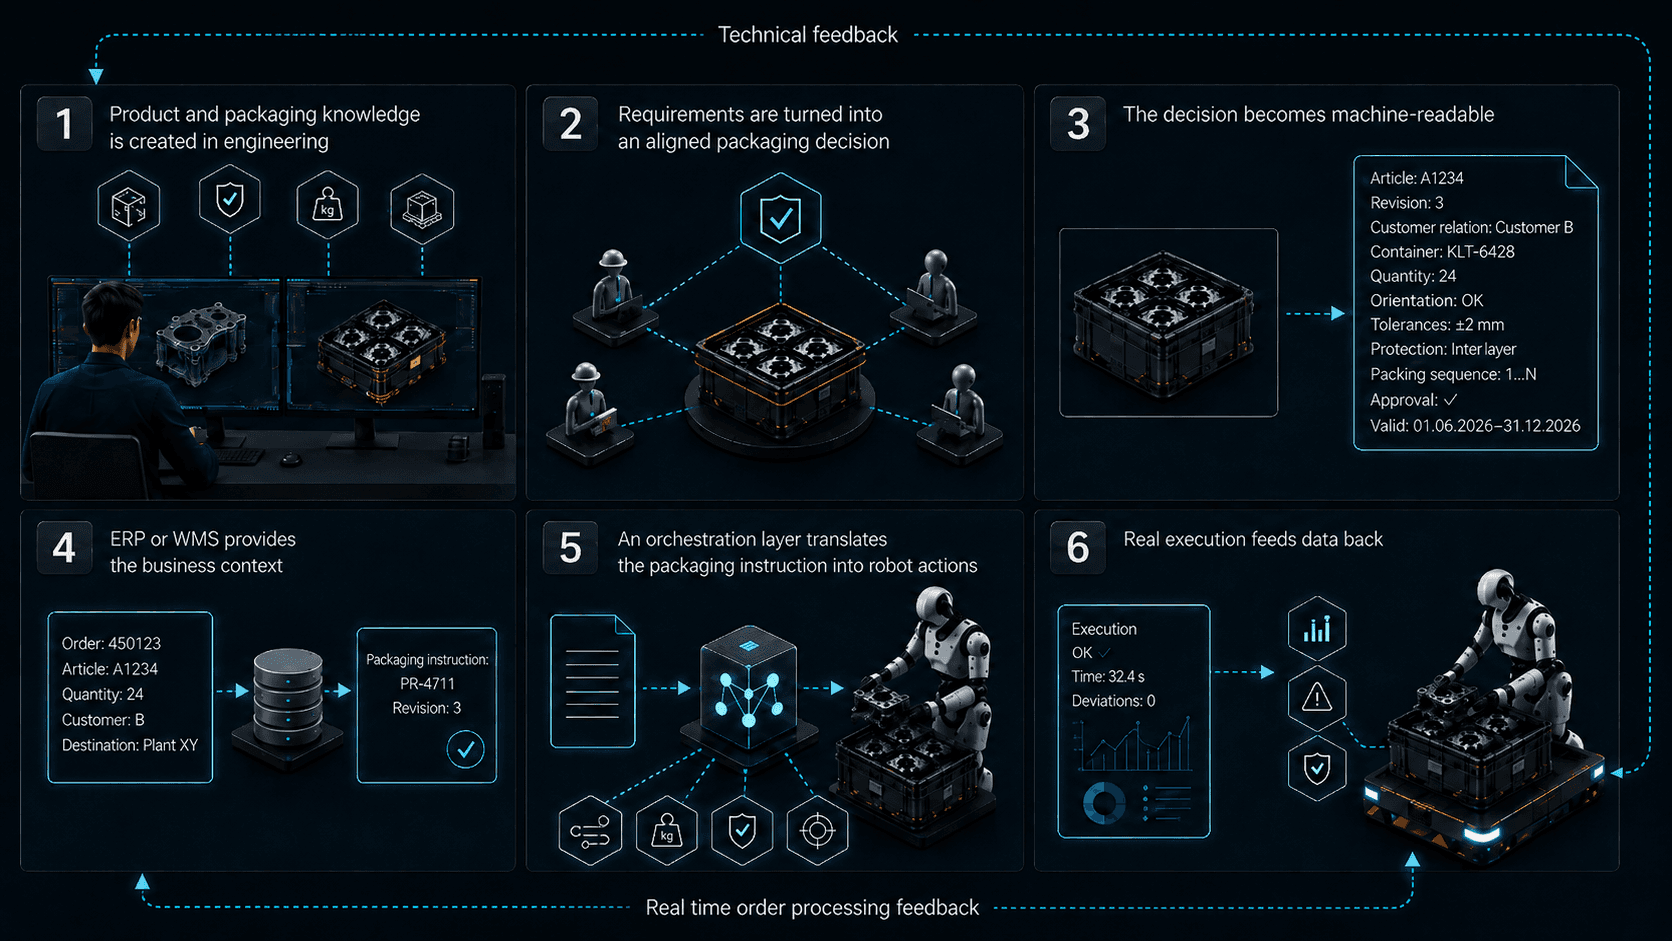
Abbildung 1: Vom Engineering zur robotischen Ausführung: Ein möglicher zukünftiger Datenfluss für die autonome Verpackung, inklusive maschinenlesbarer Packvorschriften, ERP/WMS-Integration und geschlossenen Feedback-Loops.
Was Unternehmen heute schon tun können
Niemand muss auf den perfekten humanoiden Roboter warten, um diese Entwicklung mitzugestalten.
Die wichtigste Vorarbeit betrifft ohnehin nicht die Robotik, sondern die Daten.
Unternehmen können heute damit beginnen,
Verpackungsanforderungen systematisch zu dokumentieren,
verschiedene Konzepte quantitativ vergleichbar zu machen,
Verpackungsentscheidungen eindeutig zu versionieren und freizugeben,
relevante Produkt-, Behälter-, Packmittel- und Prozessinformationen maschinenlesbar vorzuhalten,
Verpackungsdaten mit ERP, WMS und anderen Unternehmenssystemen zu verknüpfen und
die reale Ausführung systematisch zurückzumelden.
Der am besten geeignete erste Anwendungsfall ist dabei nicht zwingend der spektakulärste.
Ein stabiler, regelmäßig wiederkehrender Verpackungsprozess mit klar definierten Artikeln, Ladungsträgern, Lieferwegen und Kundenanforderungen ist oft wertvoller.
Denn an ihm lässt sich überprüfen, ob die Datenbasis tatsächlich so vollständig ist, dass nicht nur ein Verpackungsplaner, sondern später auch ein Roboter eindeutig verstehen kann, was zu tun ist.
Die neue Rolle der Verpackungsoptimierung
In dieser Vision übernimmt eine Software zur Verpackungsoptimierung eine wesentlich größere Rolle als nur die Berechnung von Packdichten.
Ihre Rolle liegt künftig zwischen Engineering und Ausführung.
Sie kann CAD-Daten, Produktinformationen, Packmittel, logistische Anforderungen, Handling-Grenzwerte, Compliance, Kosten und Nachhaltigkeitsmetriken zusammenführen.
Sie kann Varianten in kürzester Zeit berechnen und vergleichen.
Sie kann Entscheidungen dokumentieren und Freigabeprozesse unterstützen.
Und sie kann aus den freigegebenen Ergebnissen strukturierte Daten erzeugen, die später von ERP-Systemen, digitalen Zwillingen, KI-Agenten oder Robotik-Plattformen weiterverwendet werden können.
Genau hier setzt Pakera an.
Das Ziel ist nicht, die Intelligenz des Roboters zu ersetzen.
Im Gegenteil.
Je fähiger die Roboter werden, desto weniger muss eine Verpackungssoftware ihnen ihre Bewegungen vorschreiben.
Dafür wird eine verlässliche digitale Quelle umso wichtiger, die bestimmt, welches Verpackungsziel überhaupt erreicht werden soll.
Die Zukunft der Verpackungslogistik beginnt nicht beim Roboter
Die heute oft gestellte Frage lautet:
Wann können humanoide Roboter Aufgaben in Logistik und Produktion übernehmen?
Vielleicht ist eine andere Frage langfristig mindestens ebenso wichtig:
Sind unsere Prozesse und Daten überhaupt darauf vorbereitet, ihnen eindeutige Aufgaben zuzuweisen?
Ein Mensch kann fehlende Informationen oft durch Erfahrung ausgleichen. Er kennt den Kunden persönlich, erinnert sich an den letzten Verpackungsauftrag, ist mit den im Unternehmen verfügbaren Lager- und Transportoptionen vertraut, kennt das Produkt und seine spezifischen Schutzanforderungen, kann einen Kollegen fragen oder erkennt intuitiv, dass eine Lösung so nicht funktionieren wird.
Ein autonomes System benötigt diese Informationen explizit, konsistent und zum richtigen Zeitpunkt.
Genau hier könnte einer der entscheidenden nächsten Schritte der industriellen Digitalisierung liegen.
Nicht darin, jeden Prozess vollständig dem Roboter zu überlassen.
Sondern darin, das Wissen so zu strukturieren, dass Mensch, Unternehmenssoftware und Maschine dieselbe freigegebene Entscheidung verstehen und gemeinsam umsetzen können.
Dann lautet der entscheidende Satz nicht mehr nur:
„Der Roboter kann verpacken.“
Sondern vielmehr:
„Der Roboter weiß, welches Verpackungsziel für diese Lieferkette freigegeben wurde – und kann dieses selbstständig, reproduzierbar und nachvollziehbar umsetzen.“
Und genau dort beginnt die nächste Generation der industriellen Verpackungsplanung.
Erfahren Sie hier, wie Pakera diese Entwicklung unterstützt
Digitale Paletten- & Behälteroptimierung
Verpackungsreport & Dokumentation
Quellen:
International Federation of Robotics: „Humanoid Robots: Vision and Reality Paper Published by IFR“, 14. August 2025. https://ifr.org/ifr-press-releases/news/humanoid-robots-vision-and-reality-paper-published-by-ifr
GXO Logistics, Inc.: „GXO Signs Industry-First Multi-Year Agreement with Agility Robotics“, 27. Juni 2024. https://investors.gxo.com/news-releases/news-release-details/gxo-signs-industry-first-multi-year-agreement-agility-robotics
BMW Group: „BMW Group Advances the Use of Physical AI in Production with the Figure 03 Project in Spartanburg“, 25. Juni 2026. https://www.press.bmwgroup.com/global/article/detail/T0458778EN/bmw-group-advances-the-use-of-physical-ai-in-production-with-figure-03-project-in-spartanburg
OPC Foundation: „OPC UA for ISA-95 - Part 4: Job Control“, Version 2.0, Datum nicht angegeben. https://reference.opcfoundation.org/ISA95JOBCONTROL/v200/docs/1
OPC Foundation: „OPC UA for Robotics - Part 1: Vertical Integration“, Version 1.02, 9. September 2025. https://reference.opcfoundation.org/specs/OPC-40010-1/full
OPC Foundation: „OPC UA for PackML – Common Object Model: PackML“, Version 1.01, Datum nicht angegeben. https://reference.opcfoundation.org/specs/OPC-30050/1
GS1: „EPCIS Standard“, Version 2.0.1, Juni 2022. https://ref.gs1.org/standards/epcis/2.0.1/
GS1: „GS1 Logistic Label Guideline“, Release 1.3, August 2019. https://www.gs1.org/standards/gs1-logistic-label-guideline/1-3
FANUC America Corporation: „Picking & Packaging Robots“, Datum nicht angegeben. https://www.fanucamerica.com/applications/picking-packaging
Universal Robots A/S: „Robotic Packing“, Datum nicht angegeben. https://www.universal-robots.com/industries/logistics/robotic-packing/
Europäische Kommission: „Guidance document for Regulation (EU) 2025/40 on packaging and packaging waste“, 10. Juni 2026. https://eur-lex.europa.eu/legal-content/EN/TXT/?uri=OJ:C_202603084
Bundesanstalt für Arbeitsschutz und Arbeitsmedizin: „Manuelles Heben, Halten und Tragen von Lasten“, laufend aktualisierte Themenseite. https://www.baua.de/DE/Themen/Arbeitsgestaltung/Gefaehrdungsbeurteilung/Handbuch-Gefaehrdungsbeurteilung/Expertenwissen/Physische-Belastung/Heben-Halten-Tragen/Heben-Halten-Tragen_dossier